A Universidade Alto Vale do Rio do Peixe (Uniarp) através do curso de Engenharia de Controle e Automação está desenvolvendo um projeto de pesquisa voltado para a otimização de processos industriais em células robotizadas de soldagem. O sistema pode ser implementado na indústria metalmecânica, automobilística e áreas afins.
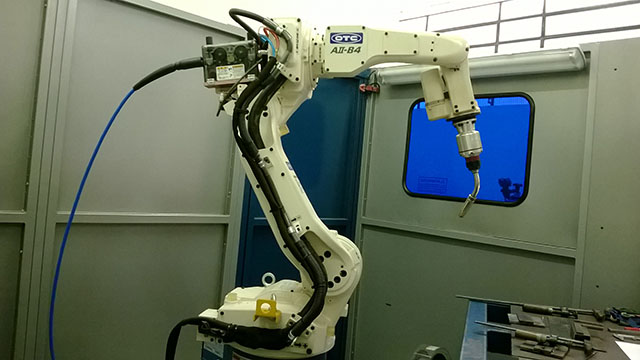
A pesquisa esta em fase de desenvolvimento com os primeiros testes e simulações sendo realizadas no Laboratório de Robótica por três acadêmicos da 9ª fase do curso de Engenharia de Controle e Automação sendo orientados pelo professor Fabrício Páris.
O Professor explica que o projeto utiliza sistemas baseados em visão que incluem uma câmera digital especial, uma placa de captura e um software matemático como por exemplo o MATLAB para o processamento da imagem, contemplando a geração automática da programação para que o controlador do robô de solda execute a trajetória eficiente da junta a ser soldada.
Segundo Páris, a ideia para este projeto surgiu da necessidade de melhorias em processos de soldagem que apesar da evolução das técnicas, ainda existe um número elevado de processos que dependem da experiência do operador no ajuste dos parâmetros de soldagem. “É importante ressaltar também que em ambientes de automação industrial um problema ainda não bem solucionado é a programação de manipuladores para a execução de tarefas não repetitivas ou com movimentos não bem definidos a priori. Nestes casos, a programação explícita dos movimentos do manipulador, além de ser exigente em termos computacionais, é tediosa e sujeita a erros. Uma forma de contornar estes inconvenientes é conferir ao manipulador maior autonomia, dotando-o de recursos para planejamento de tarefas, minimizando a ação do operador humano da responsabilidade de programar os movimentos e, vindo de encontro a este projeto de pesquisa”, comenta.